Motion Primitive
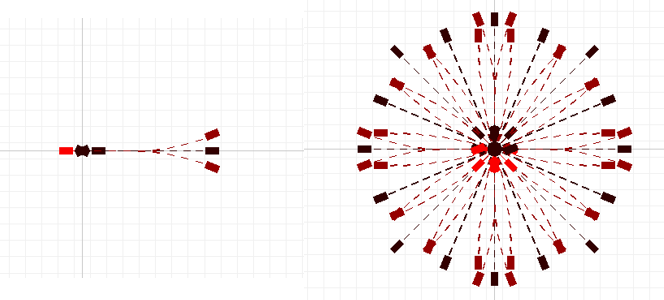
运动原语是机器人运动轨迹的基本单元,运动原语允许我们将机器人的运动学约束编码到机器人运动规划中。
通过将机器人的状态离散化,可以将机器人表示成有限的运动原语。
Lattice Graph
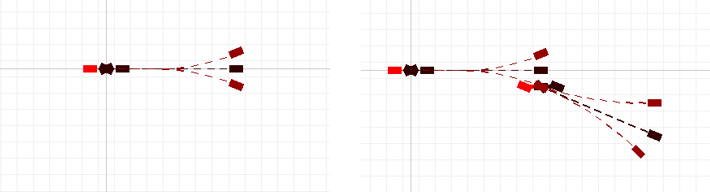
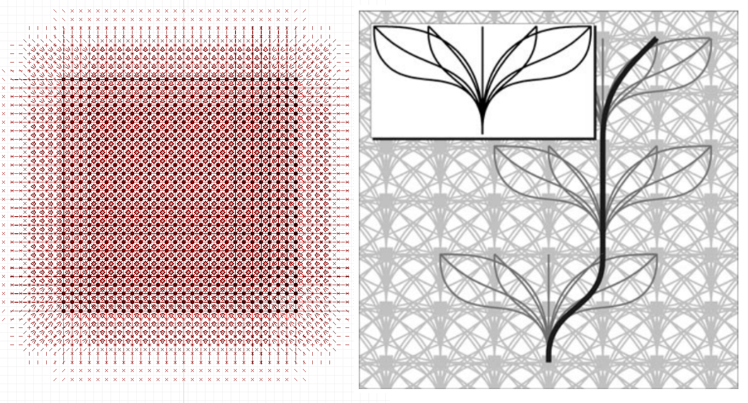
将表示机器人状态的运动原语连接在一起,就可以表示出整个运动空间。节点与节点之间构成一张graph。
Lattice Planning
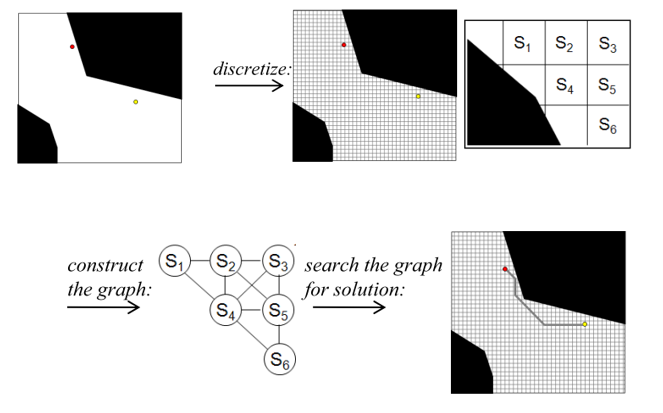
在机器人运动规划中,往往将地图离散化成gridmap,并将gridmap相邻grid连接构成一张graph,在这张图中使用图搜索方法即可得到机器人的可行路径。
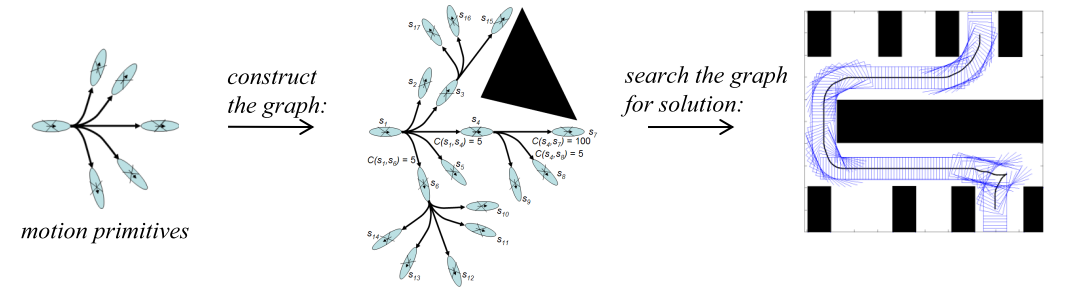
同样的,lattice planning使用运动原语构建一张lattice graph。并使用图搜索方法即可得到符合运动学约束的可行路径。
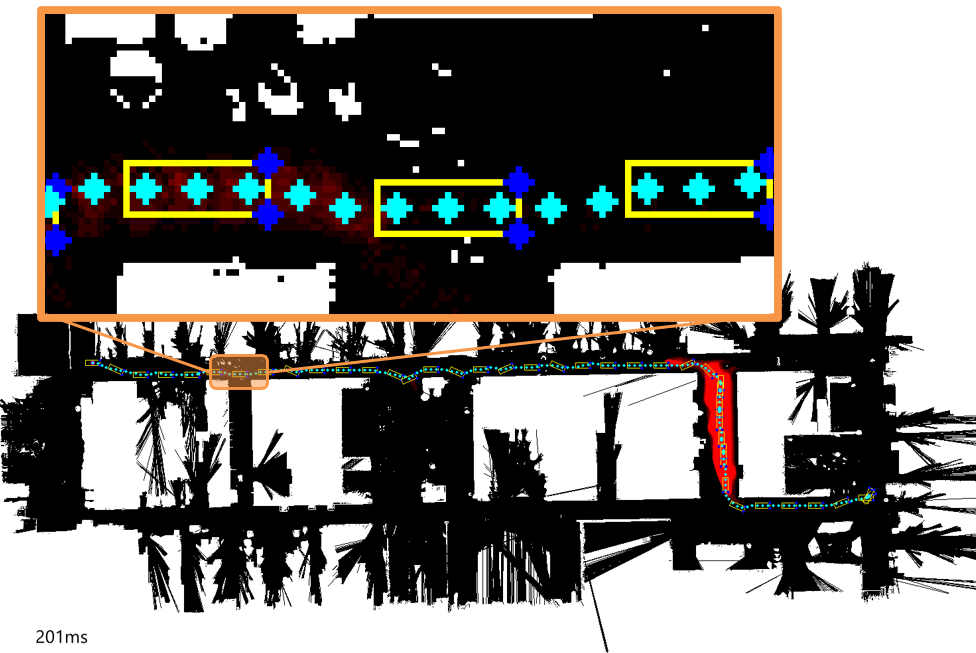
Polygon Robot Global Planning
Reference:
[1] https://github.com/sbpl/sbpl