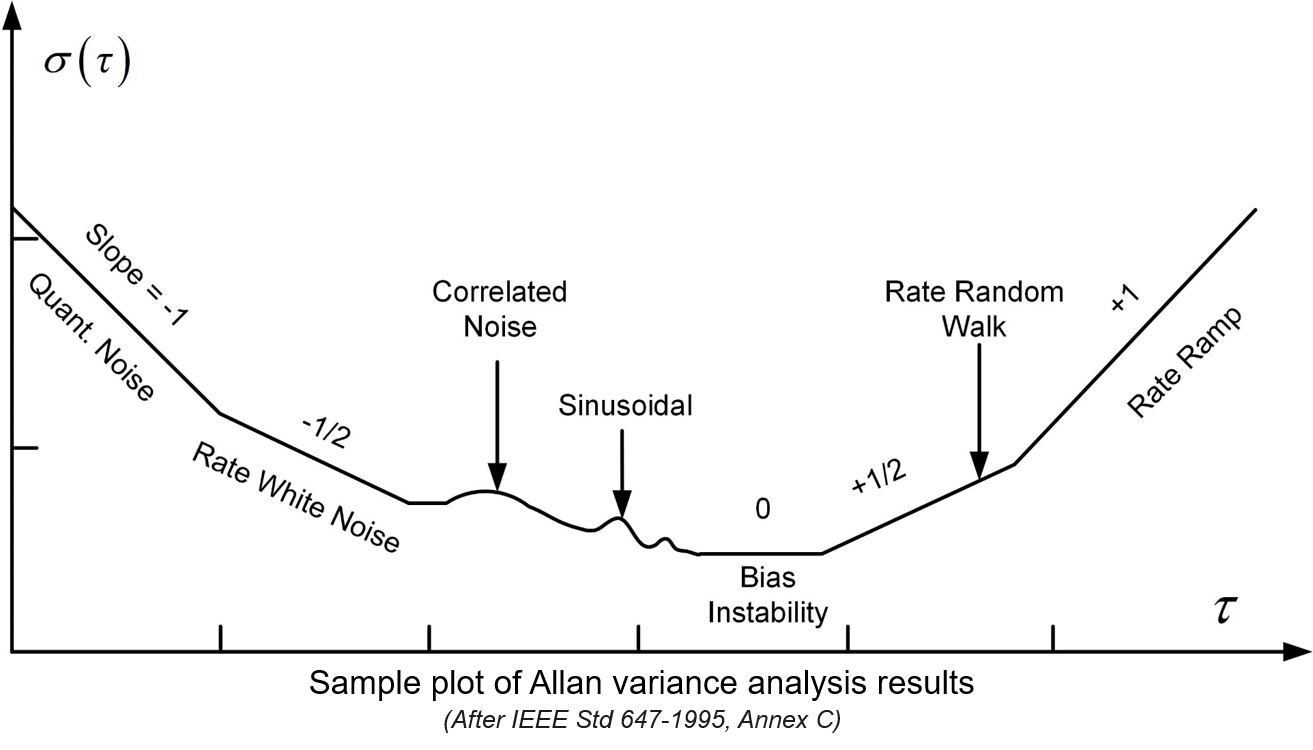
Allan方差分析主要用于分析陀螺量化噪声(Quantisation noise)、角度随机游走噪声(角速率白噪声)(velocity random walk)、零偏不稳定性(bias instability)、角速率随机游走(角加速度白噪声)(rate random walk)和速率斜坡(角速率趋势项)(rate ramp),等五种典型误差。
与Allan方差相比,传统的误差指标往往是采用误差均值(反映整个误差序列有无宏观偏置)、标准差(反映整个误差序列的波动情况),以及方均根(RMS,可以认为是宏观偏置与波动情况的综合)。它们都是反映误差序列的整体情况的指标,其中含有短时间快速变化和长时间缓变的各个成份,无法细分出不同时间尺度上的误差波动情况。
Allan方差则是将误差序列在某个指定的时间尺度上的波动情况进行了精确提取,其具体计算步骤如下:
将整段误差序列按照你感兴趣的时间尺度的长度(例如1分钟)进行分块; 每块求平均值; 相邻块的平均值求差; 将所有差值进行统计,得到其均方值,并乘以1/2。 这样就得到了对应于这个块长度(1分钟)的Allan方差值。(具体过程见下图)
Refence
[1] IEEE, IEEE Standard Specification Format Guide and Test Procedure for Single-Axis Laser Gyros, AnnexC, IEEE Std 647-1995, 1995.
[1] 惯性仪器测试与数据分析 严恭敏
[2] http://www.psins.org.cn/zlxz
[3] Allan方差分析的使用要点 http://www.psins.org.cn/newsinfo/2293950.html