状态空间模型
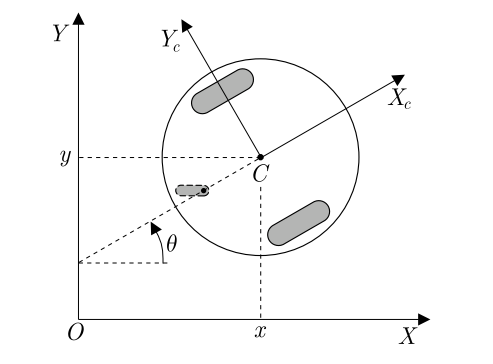
对于两轮差动平面机器人,运动学模型\(\dot{X} = f(X, u)\):
写成矩阵形式:
对机器人参考点,同样满足上式:
上式为非线性方程,不利于优化求解。对上式进行一阶泰勒展开,线性化得到:
其中\(x_r, y_r,\theta_r,v_r,\omega_r\)为机器人线性化点。
两式相减,得:
其中\(\tilde{\mathbf{x}} = \mathbf{x} -\mathbf{x}_r \quad \tilde{\mathbf{u}} = \mathbf{u} -\mathbf{u}_r\)。
即:
对上式进行一阶差分离散化,得到状态方程:
即:
可以看到,上式为机器人状态空间模型,其中:
模型预测控制
将上时进行三次预测,得到:
自此可得到通式:
其中\(a(m|n)\)表示在\(n\)处的\(m\)次预测:
考虑轨迹跟踪的例子:
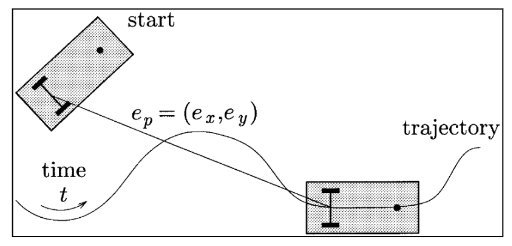
为了能够良好控制机器沿着轨迹运行,我们需要定义一个指标函数,用于描述控制效果,很容易想到,机器运行轨迹与参考轨迹越接近越好,并且机器运行越平稳越好。因此定义目标函数:
其中N是prediction horizon,\(Q\geq 0,R > 0\)是权重矩阵。
则上式可以写成:
其中:
带入目标函数得:
其中:
可以看到\(d(k)\)与优化变量不相关,可以舍去。则上式为一个带有约束的二次规划问题(Quadratic Programming)。可以求得全局最优解。
核心代码如下:
bool mpc(Eigen::VectorXd& uout, Eigen::VectorXd& predict, const Eigen::VectorXd& x, const Eigen::VectorXd& u, const Eigen::MatrixXd& A, const Eigen::MatrixXd& B,
    const Eigen::VectorXd& ref, const Eigen::MatrixXd& Q, const Eigen::MatrixXd& R, const Eigen::VectorXd& lower, const Eigen::VectorXd& upper, int horizon)
{
    int x_dim = B.rows();
    int u_dim = B.cols();
    int horizon_u = horizon * u_dim;
    int horizon_x = horizon * x_dim;

    bool result = true;
    OSQPSettings *settings = reinterpret_cast<OSQPSettings *>(c_malloc(sizeof(OSQPSettings)));
    osqp_set_default_settings(settings);
    settings->polish = true;
    settings->scaled_termination = true;
    //settings->warm_start = true;
    settings->verbose = true;
    //settings->max_iter = 100;
    settings->eps_abs = std::numeric_limits<float>::epsilon();
    OSQPWorkspace *workspace = nullptr;
    OSQPData *data = reinterpret_cast<OSQPData *>(c_malloc(sizeof(OSQPData)));
    std::vector<c_float> p_data; std::vector<c_int> p_indices; std::vector<c_int> p_indptr;
    std::vector<c_float> a_data; std::vector<c_int> a_indices; std::vector<c_int> a_indptr;
    do{
        Eigen::MatrixXd barA = Eigen::MatrixXd::Zero(horizon_x, x_dim);
        Eigen::MatrixXd barB = Eigen::MatrixXd::Zero(horizon_x, horizon_u);
        Eigen::MatrixXd barQ = Eigen::MatrixXd::Identity(horizon_x, horizon_x);
        Eigen::MatrixXd barR = Eigen::MatrixXd::Identity(horizon_u, horizon_u);
        Eigen::VectorXd l = Eigen::VectorXd::Zero(horizon_u);
        Eigen::VectorXd u = Eigen::VectorXd::Zero(horizon_u);
        for(int pos = 0; pos < horizon; pos ++){
            if(!pos){
                barA.block(0, 0, x_dim, x_dim) = A;
                continue;
            }
            barA.block(x_dim * pos, 0, x_dim, x_dim) =  barA.block(x_dim * (pos - 1), 0, x_dim, x_dim) * A;
        }

        Eigen::Matrix3d baroa = Eigen::Matrix3d::Identity();
        for(int pos = 0; pos < horizon; pos ++){
            // barB
            for(int cols = 0; cols < pos; cols ++){
                barB.block(pos * x_dim, cols * u_dim, x_dim, u_dim) = barA.block((pos - cols - 1) * x_dim, 0, x_dim, x_dim) * B;
            }
            barB.block(pos * x_dim, pos * u_dim, x_dim, u_dim) = B;
            // barQ barR
            barQ.block(pos * x_dim, pos * x_dim, x_dim, x_dim) = Q;
            barR.block(pos * u_dim, pos * u_dim, u_dim, u_dim) = R;

            l.segment(pos * u_dim, u_dim) = lower;
            u.segment(pos * u_dim, u_dim) = upper;
        }
        Eigen::MatrixXd p = 2. * (barB.transpose() * barQ * barB + barR);
        Eigen::VectorXd q = 2. * barB.transpose() * barQ * barA * (x - ref.segment(0, x_dim));

        {
            int index = 0;
            for(int col = 0; col < horizon_u; col ++){
                a_indptr.push_back(index);
                for(int row = 0; row < horizon_u; row ++){
                    if(col != row){continue;}
                    a_data.push_back(1.);
                    a_indices.push_back(row);
                    index ++;
                }
            }
            a_indptr.push_back(index);
        }
        {
            int index = 0;
            for(int col = 0; col < horizon_u; col ++){
                p_indptr.push_back(index);
                for(int row = 0; row <= col; row ++){
                    p_data.push_back(p(row, col));
                    p_indices.push_back(row);
                    index ++;
                }
            }
            p_indptr.push_back(index);
        }

        data->n = horizon_u;
        data->m = horizon_u;
        data->A = csc_matrix(horizon_u, horizon_u, a_data.size(), a_data.data(), a_indices.data(), a_indptr.data());
        data->P = csc_matrix(horizon_u, horizon_u, p_data.size(), p_data.data(), p_indices.data(), p_indptr.data());
        data->q = q.data();
        data->l = l.data();
        data->u = u.data();
        osqp_setup(&workspace, data, settings);
        osqp_solve(workspace);
        auto status = workspace->info->status_val;
        if(status < 0){
            result = false;
            break;
        }
        uout.resize(horizon_u);
        for(int pos = 0; pos < horizon_u; pos+= u_dim){
            for(int id = 0; id < u_dim; id ++){
                uout(id + pos) = workspace->solution->x[id + pos];
            }
        }
        predict = barA * (x - ref.segment(0, x_dim)) + barB * uout;// + ref.segment(0, x_dim);
        for(int pos = 0; pos < horizon; pos++){
            predict.segment(pos * x_dim, x_dim) = ref.segment(0, x_dim) + predict.segment(pos * x_dim, x_dim);
        }

        for(int pos = 0; pos < horizon_u; pos+= u_dim){
            uout.segment(pos, u_dim) = ref.segment(x_dim, u_dim) + uout.segment(pos, u_dim);
        }
    }while(false);

    if(workspace){osqp_cleanup(workspace);}
    if(data && data->A){c_free(data->A);}
    if(data && data->P){c_free(data->P);}
    if(data){c_free(data);}
    if(settings){c_free(settings);}
    return result;
}

void mpc(const Eigen::Vector3d& x, const Eigen::Vector2d& u, const Eigen::Matrix<double, 5, 1>& ref, Eigen::Vector2d& uresult, Eigen::VectorXd& predict, float dt)
{
    Eigen::MatrixXd Q = Eigen::Matrix3d::Identity(); Q.diagonal() << 1., 1., 0.5;
    Eigen::MatrixXd R = Eigen::Matrix2d::Identity(); R.diagonal() << 0.1, 0.1;
    Eigen::VectorXd ulower = Eigen::VectorXd::Zero(2);ulower << -0.5, -1.5;
    Eigen::VectorXd uupper = Eigen::VectorXd::Zero(2);uupper << 0.5, 1.5;

    Eigen::MatrixXd A = Eigen::MatrixXd::Zero(3, 3);
    Eigen::MatrixXd B = Eigen::MatrixXd::Zero(3, 2);
    A << 1., 0., (-ref[3] * std::sin(ref[2]) * dt),
        0., 1., (ref[3] * std::cos(ref[2]) * dt),
        0., 0., 1.;
    B << std::cos(ref[2]) * dt, 0,
        std::sin(ref[2]) * dt, 0.,
        0., dt;

    Eigen::VectorXd control;
    mpc(control, predict, x, u, A, B, ref, Q, R, ulower, uupper, 20);
    uresult[0] = control(0);
    uresult[1] = control(1);
}
Reference:
[1] httpcse.lab.imtlucca.it~bemporadmpc_course.html [2] https://github.com/MMehrez/MPC-and-MHE-implementation-in-MATLAB-using-Casadi [3] https://www.youtube.com/playlist?list=PLK8squHT_Uzej3UCUHjtOtm5X7pMFSgAL [4] https://github.com/robotology/osqp-eigen [5] model predictive control of a mobile robot using linearization [6] Point Stabilization of Mobile Robots with Nonlinear Model Predictive Control [7] <无人驾驶车辆模型预测控制> [8] https://blog.csdn.net/weixin_42143018/article/details/102868432