使用对极约束估计了相机的运动,在得到运动之后,我们需要用相机的运动估计特征点的空间位置。在单目SLAM中,仅仅通过单张图像无法获得像素深度信息,需要通过三角测量来估计其深度。
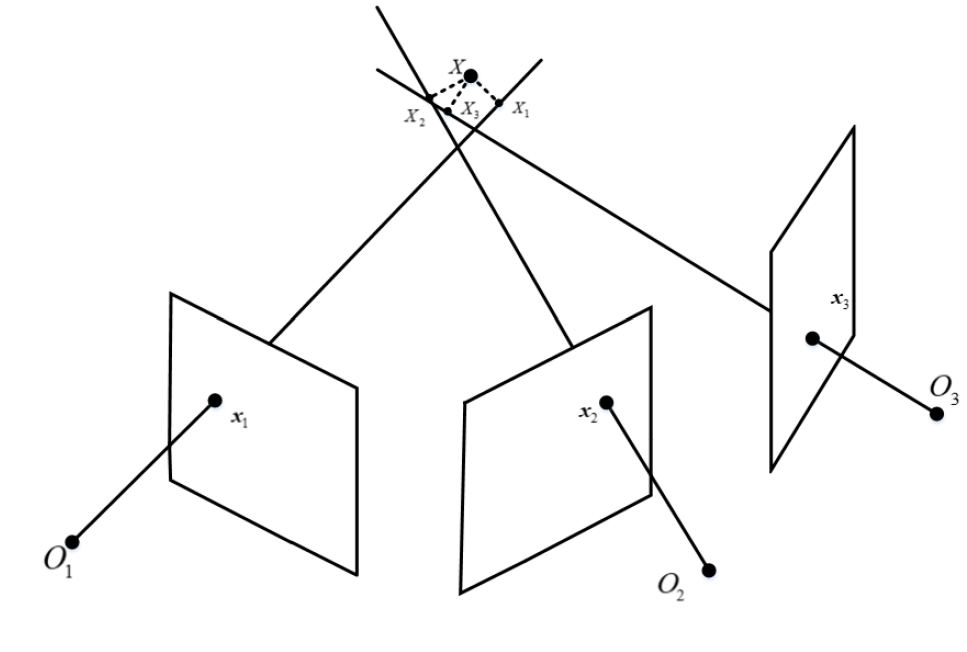
如图所示,已知相机内参,外参以及匹配点,求解三维空间点的坐标。
原理分析
设世界坐标系下3D点坐标为\(X^w = [x, y, z]^T\),同时被m个相机观测到,第i各相机位姿为\(R^w_{bi}, t^w_{bi}\)归一化坐标系下观测为\(z_i = [u_i, v_i, 1]^T\),深度为\(s_i\),根据投影方程得到:
其中P为3x4投影矩阵,\(P^j_i\)表示\(P_i\)第j行. 为了消除\(s_i\),等式两边同时左叉乘\(z_i\)。写成反对称形式:
得到:
由于第三个等式是前面两个的线性组合,因此一个点对应只能提供两个线性无关的方程组,重新整理写成如下形式:
由于三维点的自由度为3,因此至少需要两个观测才能求解出三维点,假设有m个相机观测,可以得到:
Ransac 求解
对于两个视图,多对匹配点得情况,可以使用rasanc剔除外点,求解精确得解。
ransac三角测量得方法步骤是:
- 随机挑选一对视角匹配点,
- 计算三维空间点坐标,
- 重投影到视图,计算重投影误差,误差较大得认为是外点。
- 重复上面过程,挑选最佳内点,并计算点云。
误差分析
三角平移是由平移得到的,有平移才会有对极几何约束的三角形。因此,纯旋转是无法使用三角测量的,对极约束将永远满足。在平移时,三角测量有不确定性,会引出三角测量的矛盾。
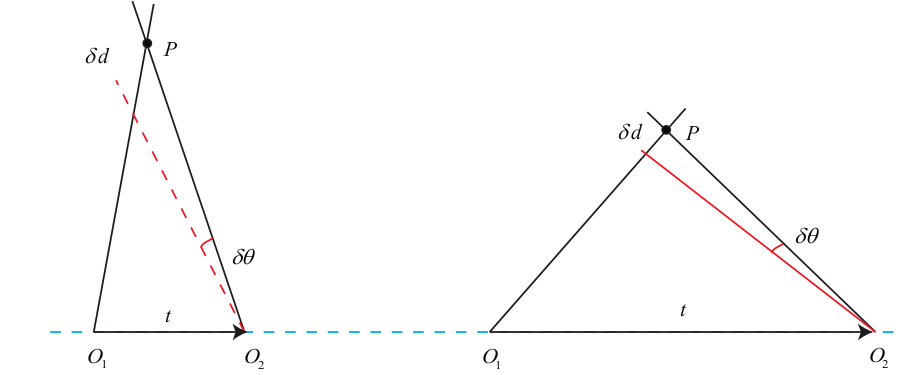
对于三角测量,平移较小时误差较大,平移较大时误差越小,因此在构建三角测量时可以选择基线较大得视图。
Code
#include <iostream>
#include <random>
#include <vector>
#include <memory>
#include <algorithm>
#include <Eigen/Eigen>
#include <opencv2/opencv.hpp>

bool reproject(const Eigen::Matrix4d &transform, const Eigen::Matrix3d &intrinsic, const Eigen::Vector4d &object, Eigen::Vector3d &point)
{
    point = (intrinsic * ((transform * object).block<3, 1>(0, 0))) / object.z();
    return true;
}
bool reproject(const Eigen::Matrix4d &transform, const Eigen::Matrix3d &intrinsic, const std::vector<Eigen::Vector4d> &objects, std::vector<Eigen::Vector3d> &points)
{
    points.clear();
    for (auto &object : objects) {
        Eigen::Vector3d point;
        if (!reproject(transform, intrinsic, object, point)) {
            continue;
        }
        points.push_back(point);
    }
    return true;
}

bool triangulate(const Eigen::Matrix4d &left_transform, const Eigen::Matrix4d &right_transform, const Eigen::Vector3d &left_point, const Eigen::Vector3d &right_point, Eigen::Vector4d &object)
{
    Eigen::Matrix4d matrix = Eigen::Matrix4d::Zero();
    matrix.row(0) = left_point[0] * left_transform.row(2) - left_transform.row(0);
    matrix.row(1) = left_point[1] * left_transform.row(2) - left_transform.row(1);
    matrix.row(2) = right_point[0] * right_transform.row(2) - right_transform.row(0);
    matrix.row(3) = right_point[1] * right_transform.row(2) - right_transform.row(1);
    Eigen::Vector4d point = matrix.jacobiSvd(Eigen::ComputeFullV).matrixV().rightCols<1>();
    object(0) = point(0) / point(3);
    object(1) = point(1) / point(3);
    object(2) = point(2) / point(3);
    object(3) = 1.;
    return true;
}

bool triangulate(const Eigen::Matrix4d &left_transform, const Eigen::Matrix4d &right_transform, const std::vector<Eigen::Vector3d> &left_points, const std::vector<Eigen::Vector3d> &right_points, std::vector<Eigen::Vector4d> &objects)
{
    objects.clear();
    if (left_points.size() != right_points.size()) {
        return false;
    }
    for (auto pos = 0; pos < left_points.size(); pos ++) {
        Eigen::Vector4d object;
        if (!triangulate(left_transform, right_transform, left_points.at(pos), right_points.at(pos), object)) {
            continue;
        }
        objects.push_back(object);
    }
    return true;
}

int main(int argc, char * argv[])
{
    std::uint16_t object_size = 5;
    std::vector<Eigen::Vector4d> object_points;

    Eigen::Vector3d translation = Eigen::Vector3d(0., 0., 4.);
    Eigen::Isometry3d transform = Eigen::Isometry3d::Identity();
    transform.translation() = translation;

    std::srand((unsigned int)std::time(nullptr));
    std::cout << "object_points: " << std::endl;
    for (auto pos = 0; pos < object_size; pos++) {
        Eigen::Vector4d point(0., 0., 0., 1.);
        point.x() = (float)(std::rand() % 20000 - 10000) / 10000.;
        point.y() = (float)(std::rand() % 20000 - 10000) / 10000.;
        point.z() = (float)(std::rand() % 20000 - 10000) / 10000.;
        point = transform * point;
        std::cout << point.transpose() << std::endl;
        object_points.push_back(point);
    }
    Eigen::Matrix3d intrinsic;
    intrinsic << 500., 0., 752 / 2., 0., 500., 480 / 2., 0., 0., 1.;
    std::cout << "intrinsic: " << std::endl << intrinsic << std::endl;
    // left camera
    std::vector<Eigen::Vector3d> left_points;
    Eigen::Matrix4d left_pose = Eigen::Matrix4d::Identity();
    left_pose.block<3, 1>(0, 3) = Eigen::Vector3d(1., 0., 0.);
    reproject(left_pose, intrinsic, object_points, left_points);
    std::cout << "left: " << std::endl;
    for (auto &point : left_points) {
        std::cout << point.transpose() << std::endl;
    }

    // right camera
    std::vector<Eigen::Vector3d> right_points;
    Eigen::Matrix4d right_pose = Eigen::Matrix4d::Identity();
    right_pose.block<3, 1>(0, 3) = Eigen::Vector3d(-1., 0., 0.);
    reproject(right_pose, intrinsic, object_points, right_points);
    std::cout << "right: " << std::endl;
    for (auto &point : right_points) {
        std::cout << point.transpose() << std::endl;
    }

    // triangulate
    std::vector<Eigen::Vector4d> objects;
    for (auto &point : left_points) {
        point = intrinsic.inverse() * point;
    }
    for (auto &point : right_points) {
        point = intrinsic.inverse() * point;
    }
    triangulate(left_pose, right_pose, left_points, right_points, objects);
    std::cout << "objects: " << std::endl;
    for (auto &object : objects) {
        std::cout << object.transpose() << std::endl;
    }
    return 0;
}
Reference
Triangulation. Richard I. Hartley and Peter Sturm. GE-CRD, Schenectady, NY. Lifia-Inria, Grenoble
https://users.cecs.anu.edu.au/~hartley/Papers/triangulation/triangulation.pdf
https://perception.inrialpes.fr/Publications/1997/HS97/HartleySturm-cviu97.pdf
https://www.uio.no/studier/emner/matnat/its/UNIK4690/v16/forelesninger/lecture_7_2-triangulation.pdf