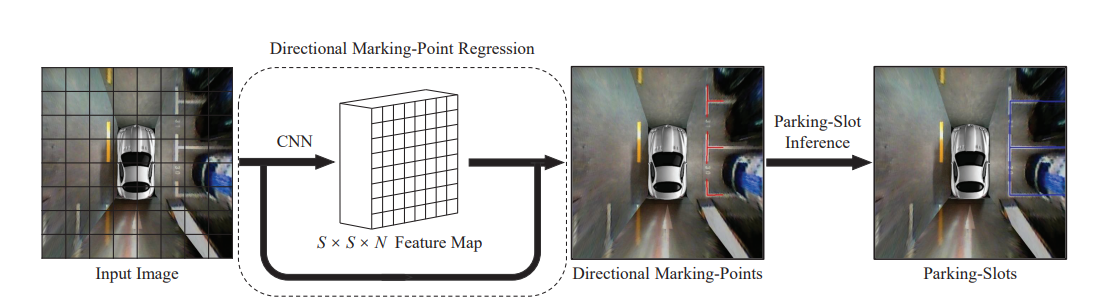
Directional Marking Point
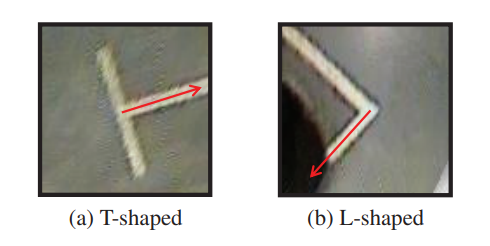
定向标记点实际上是一种以标记点及其邻域为特征的局部图像模式。它有三个属性,位置、形状和方向。
Position: 标记点是标记线的连接点。然而,严格地说,标记线是具有一定宽度的线形标记。两条相交的标记线形成了一个方形的结区域。在这里,我们定义了一个方向标记点的位置,作为这个交叉点区域的中心。
Shape: 根据标记点图案的形状,各种标记点可分为T形标记点和L形标记点。T形标记点的图案形状类似于字母“T”,而L形标记点的图案形状类似于字母“L”。
Orientation: 由于T形标记点的图案是对称的,将其方向定义为沿对称轴的方向。L形标记点图案,我们将其方向定义为顺时针旋转90◦后沿标记线与其他标记线重叠的方向。
因此,可以使用四维向量表示:\(p= \{x, y, s, \theta\}\)s: 0->T 1->L
ps2.0 数据处理:
- 每个点减300将原点变换到图像(600x600)中心
- 边界检查,去除边界40以内的点。
- 图像增广,以图像中心为原点每隔5度旋转,更新坐标。
- 检查统一网格中是否包含多个标记点,网格模型最终输出6x16x16,因此原图512x512分为16x16的网格。
- 图像resize 到512x512.
- 转换到图像左上角为原点的坐标系并归一化
模型:
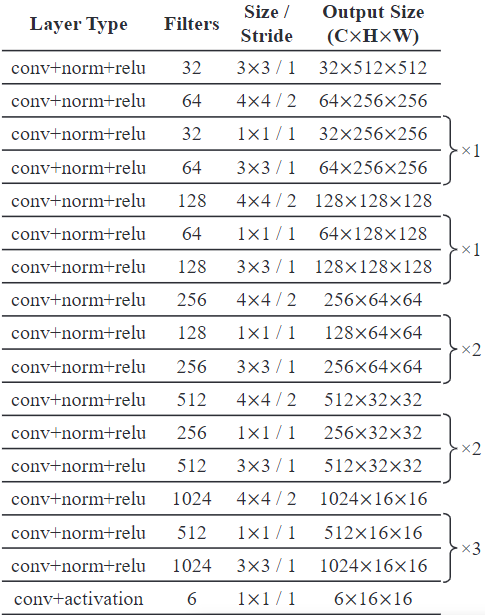
通过CNN预测一张(6, S, S)的grid cell特征图, S的选取需要考虑到:尽量避免多个DMP落在同时落在一个cell内;计算量不能太大。, 6分别代表:
1. (cx, cy):Directional Marking-Point的中心点相对cell左上角偏移
2. s:形状
3. cos, sin:方向
4. C:落在该cell内的置信度
损失函数
损失函数定义为预测和地面事实之间的平方误差之和:
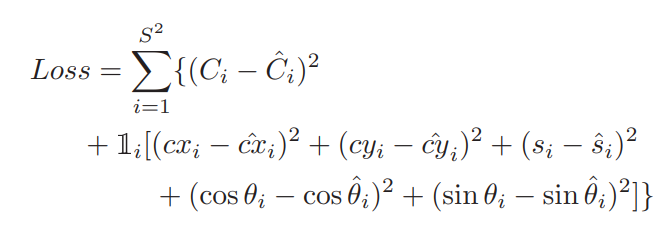
后处理:
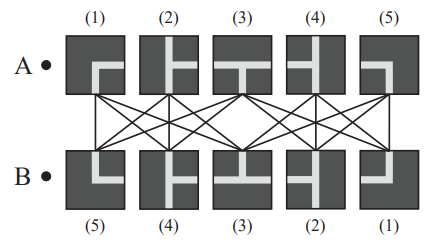
利用先验知识对回归到的marking-point进行slot匹配: 1. 距离太远的匹配; 2. 不是邻接的匹配。 3. DMP属于规定的五类; 4. 组合属于规定的16种
Reference
[1] DMPR-PS: A Novel Approach for Parking-Slot Detection Using Directional Marking-Point Regression