论文技术报告:ASENA——用于具身导航的自进化智能体
arXiv ID:2609.39207
原文标题:ASENA: Self-evolving Agents for Embodied Navigation
翻译日期:2026-10-06
📋 论文概览
基本信息
- 作者:An-Chieh Cheng、Isabella Liu、Edmund Bu、Johan Bjorck、Hongxu Yin、Zhengyi Luo、Jan Kautz、Linxi “Jim” Fan、Yuke Zhu、Sifei Liu
- 机构:NVIDIA;加州大学圣迭戈分校
- 领域:具身智能、视觉语言导航、编程智能体、机器人学习
核心贡献
- 提出 ASENA,将通用编程智能体连接到机器人感知、计算、可视化、仿真、监督执行和持久化工作区,使系统能在模型权重固定时通过修改程序、笔记和技能持续改进。
- 提出 4B 单目导航策略 ASENA-VLN,以统一解码器同时处理路线跟随、短时域原子导航和视觉问答,并新增由场景几何生成的原子导航训练数据。
- 在 R2R、RxR、ObjectNav 和具身问答上验证系统;同时在 Unitree G1 上演示无预建地图的搜索、检查、返回和手势交互。
🎯 研究背景与动机
问题定义
导航机器人面对的真实请求通常不是“走到目标点”这么单一。例如,机器人需要寻找自动售货机、检查商品、记住用户位置、返回并给出答案。这要求系统联合规划搜索、感知、计算、记忆、运动和交流,并根据新观测在线修改流程。
现有方法的局限性
- 单一学习式导航策略擅长运动,却难以覆盖开放式任务逻辑和新出现的工具组合。
- 纯编程智能体虽然灵活,但会产生大量重复感知—动作交互,且必须解决真实机器人上的执行安全、故障诊断和经验保留问题。
- 常见“训练后部署”范式把改进等同于更新模型权重,较少研究固定模型下工作区、程序和技能库如何演化。
本文的创新点
ASENA 把学习式策略降为可选工具,把核心能力建立在可检查的程序、执行记录和持久化工作区之上。系统既能直接以几何工具导航,也能调用 ASENA-VLN 承担低层运动;任务完成后再利用 MCAP 记录中的传感器、动作、代码、反馈和可视化结果修复程序并沉淀技能。
🔬 方法论
整体架构
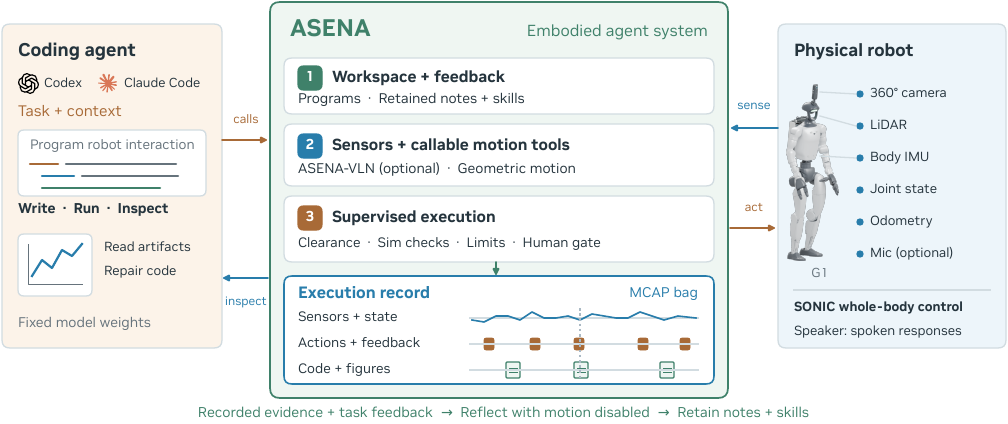
图:ASENA 将编程智能体、机器人接口、监督执行、持久化工作区与可选导航策略组织为“编写—运行—检查”闭环。
系统由四层组成:
- 感知与状态接口:360° 相机、LiDAR、里程计、IMU、关节状态和可选麦克风。
- 程序化工具层:几何建图、路径规划、视觉检查、说话、手势和学习式导航。
- 执行与安全层:占据地图、间距检查、限速、心跳停止、人工审批,以及手势执行前的 MuJoCo 在线验证。
- 持久化经验层:保存笔记、可执行技能和执行记录,在不更新权重的情况下修订工作区。
ASENA-VLN
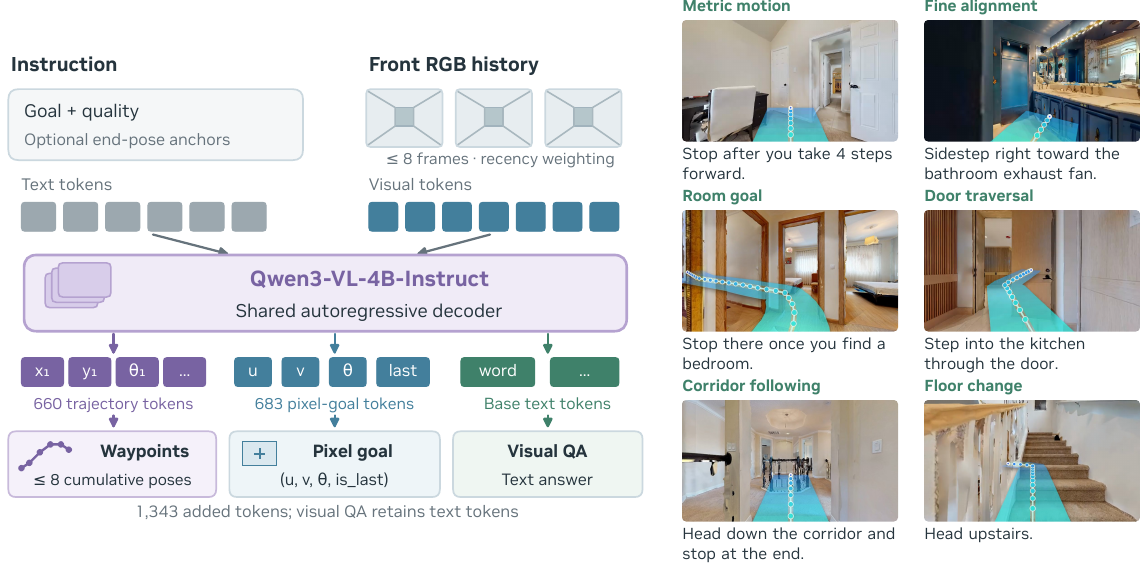
图:共享视觉语言解码器使用不同词元块输出机体坐标系轨迹、像素目标或文本答案。
ASENA-VLN 使用单目历史观测与语言指令,预测八个机体坐标系航点。训练信号包含:
- R2R、RxR、ScaleVLN 等路线级轨迹;
- ObjectNav 轨迹和像素目标;
- 由几何信息生成的度量移动、转向、相对目标、穿门、走廊跟随和楼层变换等原子任务;
- 视觉问答数据。
部署到 Jetson AGX Thor 时,作者采用 FP8 量化并把输出词表从 152,596 项缩减到 768 项,同时保留全部 660 个轨迹词元。组件延迟总和由 2,806 ms 降至 877 ms,约为 3.20 倍加速。
工作区演化
多个工作智能体在私有工作区执行重复任务、保存程序和反思;独立改进智能体汇总轨迹和反馈,更新规范工作区。下一轮从新工作区继续,但模型、策略和控制器权重始终固定。因此,性能提升来自外部可编辑状态,而非参数微调。
📊 实验与结果
实验设置
- 导航数据集:R2R、RxR、HM3D-v2、HM3D-OVON。
- 具身问答数据集:HM-EQA、MT-HM3D。
- 指标:导航误差(NE)、预言成功率(OSR)、成功率(SR)、路径长度加权成功率(SPL)、nDTW、工具调用次数、问答准确率和归一化探索步数。
- 编程后端:Claude Sonnet 5 与 GPT-6 Astra;导航策略可按实验启用或禁用。
主要结果
| 设置 | 关键结果 |
|---|---|
| ASENA-VLN 独立策略 | R2R SR 68.7%,RxR SR 70.2%;R2R NE 3.52,RxR NE 3.90 |
| ObjectNav 完整系统 | HM3D-v2 达到 80.8 SR / 38.1 SPL;HM3D-OVON 未见类别达到 64.9 SR / 38.4 SPL |
| Claude Sonnet 5 + VLN | R2R 与 RxR 的 SR 均提高 11 个百分点 |
| 工具调用次数 | Claude 后端在 R2R/RxR 分别减少 59.2%/62.5%;GPT-6 Astra 分别减少 46.9%/51.0% |
| 重复任务工作区演化 | 十轮后 R2R SR 从 72% 提升到 98%,RxR 从 65% 提升到 89% |
| EQA | HM-EQA 最高准确率 81.2%;MT-HM3D 最高准确率 66.5% |
| EQA 导航消融 | 在 132 个 MT-HM3D 问题上,ASENA-VLN 使归一化探索步数中位数降低约 19%,准确率基本不变 |
工作区演化趋势
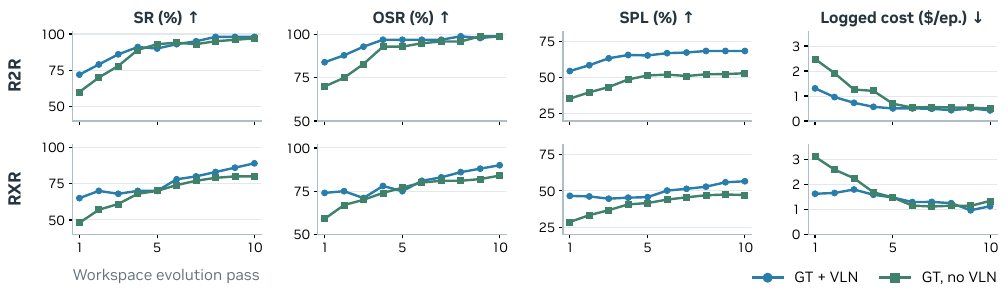
图:成功率、OSR 和 SPL 随演化轮次总体上升,每轮成本下降;VLN 工具持续改善路径效率。
真实机器人演示
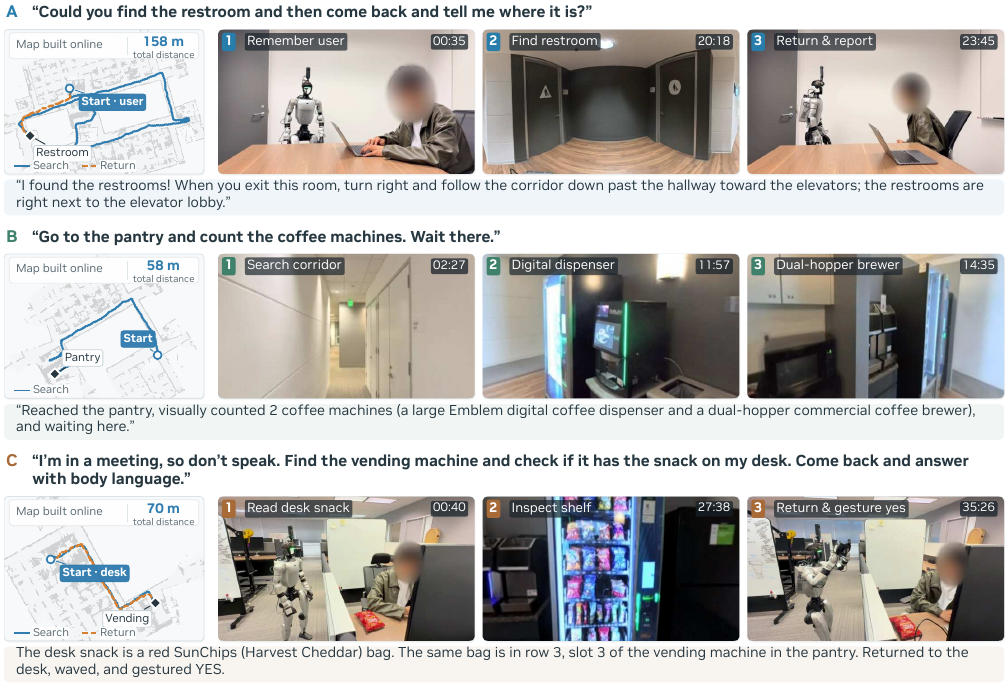
图:Unitree G1 在无预建地图环境中完成洗手间寻路、茶水间设备检查和零食比对,并能返回用户位置与合成全身手势。
💡 关键见解
理论与系统层面的含义
本文把“智能体是否学习”从模型权重扩展到持久化外部状态。程序、笔记、技能和执行记录共同构成可演化策略的一部分;在重复任务中,它们能够积累流程知识并降低推理成本。
第二个重要结论是:学习式策略的价值依赖上层编程后端。较弱后端从专用导航策略中获得明显成功率增益,而强后端主要获得交互次数和执行效率收益;在部分 RxR 设置中,强后端启用策略后成功率反而略降。这说明策略调用本身需要良好的任务分解与融合机制。
实践启示
- 对真实机器人系统,先把执行、反馈、记录和安全接口做成稳定底座,再让智能体在线编程,可能比端到端训练更容易调试与扩展。
- 专用策略适合封装高频、低层、可批量执行的动作;开放式任务逻辑仍由编程智能体处理。
- 固定模型权重不等于系统能力固定。可版本化的工作区可提供更透明、可回滚的改进路径。
🔍 局限性与未来工作
当前局限
- 真实机器人任务仍需 10–20 分钟,推理和执行延迟较高。
- 工作区演化主要在重复任务和固定任务池上验证,跨环境、跨机器人和分布外任务的迁移能力尚不充分。
- 真实世界部分是少量监督演示,尚不足以形成统计意义上的可靠性结论。
- 安全机制依赖静态/准静态几何检查、仿真验证和人工审批;动态人群或快速变化场景仍需更强保障。
- 系统比较涉及不同闭源编程后端,成本、可复现性和模型版本变化会影响结论。
未来方向
- 将工作区演化扩展到导航策略训练和工具选择策略,同时保持可审计与可回滚。
- 引入动态障碍预测、形式化约束和运行时安全监控。
- 评估技能跨机器人、跨传感器配置和跨建筑的迁移。
- 将执行记录用于自动测试、回归检测与因果故障诊断,而不仅是文本反思。
📚 相关工作对比
| 方法类别 | 核心思想 | 优势 | 局限 |
|---|---|---|---|
| 端到端 VLN 策略 | 从视觉与语言直接预测动作或轨迹 | 推理紧凑,路线跟随能力强 | 难以覆盖开放式任务逻辑与新工具 |
| Code as Policies / CaP-X | 用代码组合感知和控制 API | 灵活、可组合 | 经验保留和实体执行闭环较弱 |
| Voyager / Reflexion | 通过技能库或文本反馈自我改进 | 无需持续更新模型权重 | 多数验证不聚焦真实机器人安全执行 |
| ASENA | 编程智能体 + 监督执行 + 持久化工作区 + 可选 VLN | 可检查、可修复、能积累技能并支持真实机器人 | 系统复杂,耗时较长,真实世界统计验证有限 |
🎓 评价
优点
- 把智能体、学习式导航、执行记录和机器人安全机制整合成完整系统,而不是仅报告单一模型指标。
- 同时评估独立策略、编程后端互补性、工作区演化、EQA 与真实机器人任务,证据链较完整。
- 明确展示了“成功率增益”和“交互成本下降”是两个不同价值维度。
- 附录给出训练数据池、量化延迟、预测一致率和 G1 配置,工程信息较丰富。
可改进之处
- 需要更多真实世界任务、失败案例和安全干预统计。
- 工作区演化应增加未见任务/未见场景的独立测试,以区分流程学习与任务记忆。
- 闭源编程模型的消融可进一步控制提示、推理预算和版本差异。
- 建议公开规范工作区的版本历史、自动化评测脚本与机器人接口实现,以提高复现性。
推荐阅读对象
适合从事具身智能、机器人基础模型、视觉语言导航、智能体工具使用、机器人安全和长期记忆系统的研究者与工程师。
📎 附录
重要公式与定义
- EQA 名义步数预算:对于面积为 \(A\) 的场景,预算为 \(3\sqrt{A}\)。
- 归一化探索步数:实际消耗步数与名义预算之比。
- 航点输出:策略预测机体坐标系中的 \((x,y,\theta)\) 序列。
术语表
| 英文 | 中文 |
|---|---|
| Embodied Agent | 具身智能体 |
| Coding Agent | 编程智能体 |
| Visual-Language Navigation (VLN) | 视觉语言导航 |
| Persistent Workspace | 持久化工作区 |
| Retained Experience | 保留经验 |
| Atomic Navigation Task | 原子导航任务 |
| Embodied Question Answering (EQA) | 具身问答 |
| Supervised Execution | 监督执行 |
参考资源
- 论文原文:arXiv
- 中文翻译 PDF:paper_cn.pdf
- 中文 Markdown 译文:paper_cn.md
- 项目主页:ASENA Project
- 代码实现:论文未提供独立代码仓库链接