Chamfer Matching 是二维 Shape Matching 的一个经典且常用的方法。
距离变换
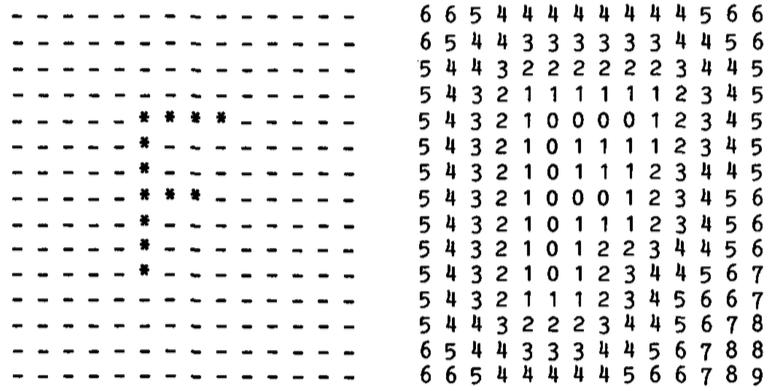
距离变换(DT, distance transform, distance function),给定一个有特征点(*)和非特征点(-)组成的二值图像,距离变换就是求得每一个点到最近特征点的距离。如下图:
Chamfer Matching
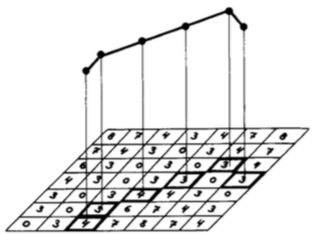
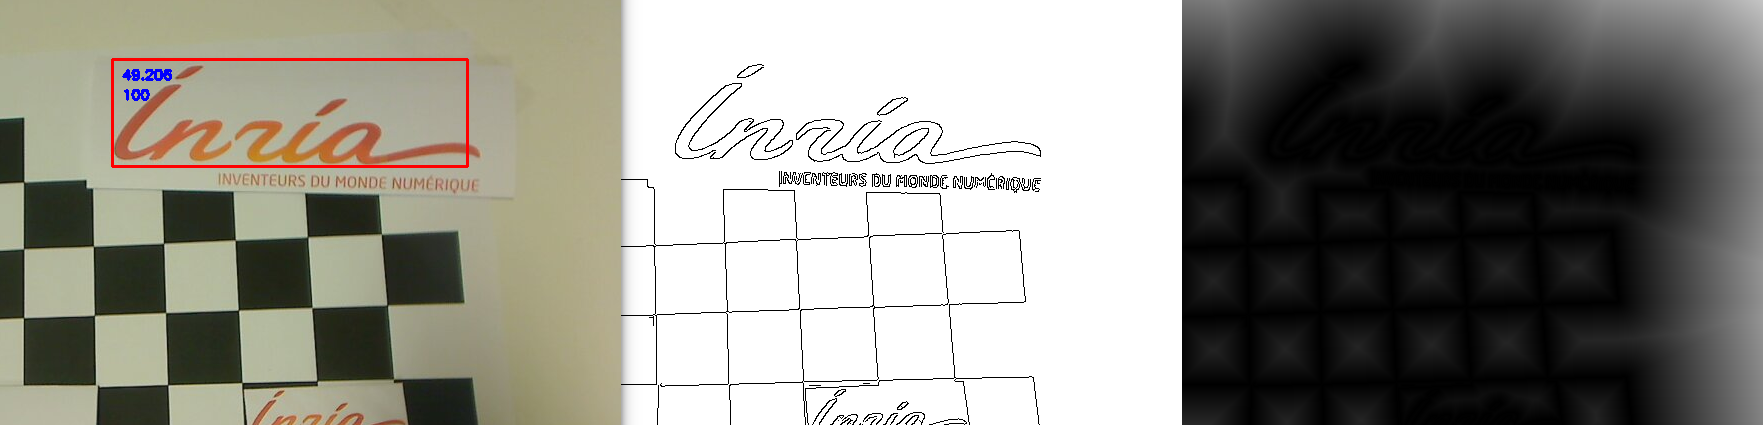
Chamfer matching 是用来匹配两个边缘图像(edge map),并计算它们之间的二维变换矩阵。
其中\(\mathbf Q={\mathbf q_i},\mathbf T={\mathbf t_i}\)别为待匹配图像及模版图像,\(d_{CM}\)为距离。\(\mathbf W(Q;\mathbf H)\)为变换。
Hierarchical Chamfer Matching
章(Borgefors,1988)给出了一种优化的过程。 从文章的题目可知,第一步是构建图像金字塔, 构建的方法是对原始边缘图进行比例为2的降采样。 降采样的方法是在2x2的小块上进行OR,即或运算。 这一步得到的叫做边缘金字塔。对边缘金字塔进行距离变换,得到的叫做距离金字塔。
用来构建距离金字塔的图像叫做pre-distance image。带匹配的图像叫做pre-polygon image。 在将polygon叠加在DT上之前,可以进行一些变换,这些变换用参数表示,比如平移可以用一对参数(x,y)表示。优化的过程就是按照一定的步长(dx,dy)调整参数,在参数空间的邻近点上寻找局部最优值。比如,调整x,就可以比较f(x+dx),f(x),f(x-dx)获取x的优化方向,如此迭代直至找到局部最优。当参数维度较大时,同时比较参数空间各个维度上的邻近点会导致严重的性能问题。因此,文章采取住个参数调整的方法。
优化的过程从一个较粗的尺度开始,以若干个不同的参数值为起点,分别独立的进行优化。在得到一组局部最优点后,根据一些原则拒绝掉其中的一部分。剩余的局部最优点再次作为起点,在下一个尺度层次上进行优化。
Fast Directional Chamfer Matching (FDCM)
FDCM [3] 将边缘图像中的点转换为线段,而线段的数量远远小于点的数量。此外,FDCM 还在 cost function 中加入了方向信息,因此速度较快。
Reference
[1] Barrow, H. G., Tenenbaum, J. M., Bolles, R. C., & Wolf, H. C. (1977). Parametric correspondence and chamfer matching: Two new techniques for image matching. [2] Borgefors, G. (1986). Distance transformations in digital images. Computer vision, graphics, and image processing, 34(3), 344-371. [3] Borgefors, G. (1988). Hierarchical chamfer matching: A parametric edge matching algorithm. IEEE T-PAMI, 10(6), 849-865. [4] Fast Directional Chamfer Matching https://github.com/CognitiveRobotics/object_tracking_2D/tree/master/3rdparty/Fdcm [5] OpenStreetSLAM: Global Vehicle Localization Using OpenStreetMaps