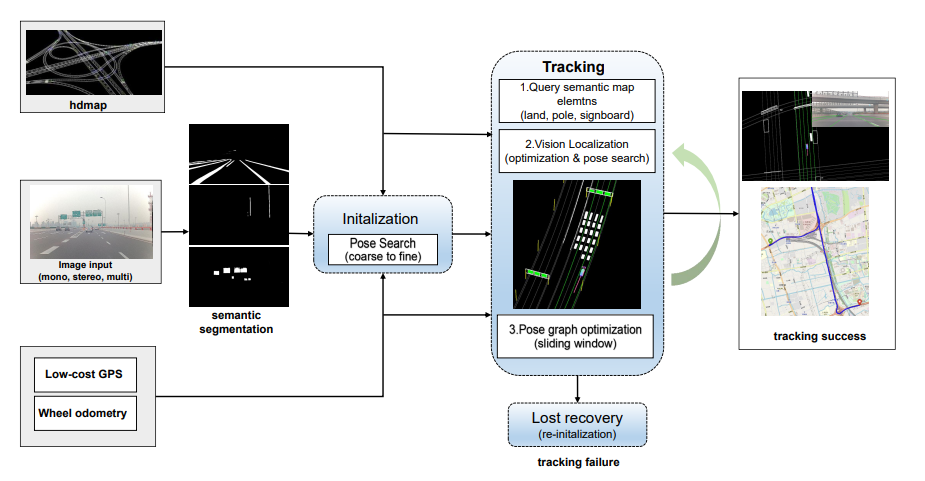
提出一种基于高精地图的视觉传感器为主导的低成本定位方案。IMU+GPS虽然很多场景效果可靠并且性价比也不错,但是GPS的精度往往没有那么可靠,基于激光点云或者视觉特征点云的定位虽然实验效果不错,但是长时间的运转会产生大量的误差,并且不适应环境的变化,并且白天晚上,夏天冬天环境变化也会导致定位鲁棒性下降,另外点云存储有个问题在于内存需求过大,不易于存储(HD地图高度结构化,内存需求不大).提出语义定位方法,将HD map与相机语义信息结合,提出一种定位方案。
主要贡献
- 利用视觉语义分割和高精地图,提出完整的定位方法
- 提出初始化,局部跟踪,丢失恢复方案。
- 适用与多个相机传感器
语义分割
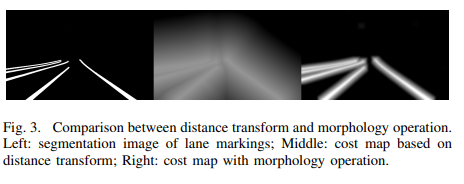
主要对视觉图像中三个语义信息进行分割,提取图像语义的网络是resnet-18,分别是 车道(LA) ,杆状物体(PO), 广告牌(SB)。并采用一些形态学滤波的方法作为预处理,提高优化算法收敛速度。处理后的图像数据称为代价地图(CostMap),数值为0 ~ 1。
初始化
过GPS获得一个粗糙的初值, 由于车辆可以处于静止状态,因此将两个 GPS 点的距离设置为一个适中的值,从GPS中获得车辆的XY坐标,并且基于搜索的近地图地面元素获得z坐标。翻转角和俯仰角设置为0,偏航角设置为两次gps的计算值,为了获得较高的初始化成功率和更准确的初始姿态结果,通过在预定义网格中进行穷举姿态搜索来细化粗初始姿态,这个操作的代价函数可以定义为所有语义地标的光度误差。
展开:
大致的意思是高精地图中的object投影到图像平面与图像分割结果越接近,表示位姿估计越准,这个方法可以实现成搜索算法,也可以实现成优化算法。
对于优化算法,需要给出雅克比矩阵:
对于图像导数,由于图像不连续,可以使用插值的方法:
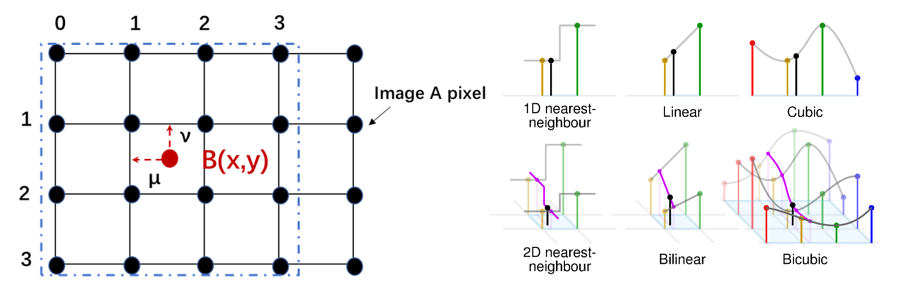
对于相机模型导数:
对于相机坐标系下点对位姿导数,采用李群右扰动形式:
跟踪
主要分为三步,第一步是根据外部里程计(比如轮式里程计)获得当前帧的粗糙位姿,如果驾驶场景满足纵向约束,则执行来自全局地图步骤的裁剪局部地图。否则,首先应用纵向位置校正过程。
基于全局地图的局部地图裁剪: 地图元素(LA、PO 和 SB)使用当前粗略的车辆姿态在预定义的短距离内从全局地图中查询。然后将查询到的局部地图应用于无漂移视觉定位。地图元素 E 投影回图像点 P。 为了获得准确的位姿优化,P 中的点在图像空间中均匀采样
纵向位置调整: 在驾驶场景不满足纵向约束的情况下,纵向定位在很长一段时间后可能会发生显着漂移,例如,当查询的车道(1)彼此平行,(2)笔直向前,以及(3)没有标志牌或电线杆来限制车辆在环境中的纵向平移时,就会发生这种情况。在这种情况下,就需要根据GPS进行纵向的位置调整。
第二步是通过与高清地图元素的图像对齐来细化 6 DoF 车辆姿态。代价函数图是基于图像语义分割和形态学操作构建。为了防止垂直地标的丢失,首先计算z轴的角度和y轴的平移,然后再计算y轴的角度和z轴的平移,x轴的角度和平移可以被忽视,因为道路场景下,翻滚角通常很小
第三步通过滑窗的因子图优化来获得一个平滑的位姿,总共两个因子,第一个是根据视觉获得的先验位姿因子,第二个是通过轮式里程计建立的相邻帧因子。
跟踪丢失恢复
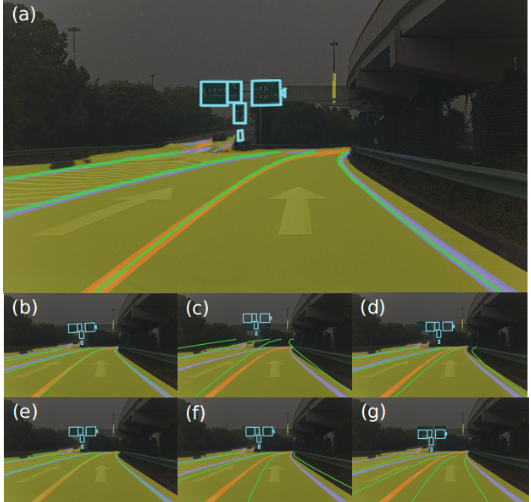
当检测到错误状态时,采用轮式里程计进行恢复,错误状态主要有以下三种: 一是车辆不在高清地图的操作域内,二是 姿态优化失败总数超过阈值,三是严重遮挡的连续帧数超过阈值(例如,在语义地图元素完全不可见的交通堵塞情况下)
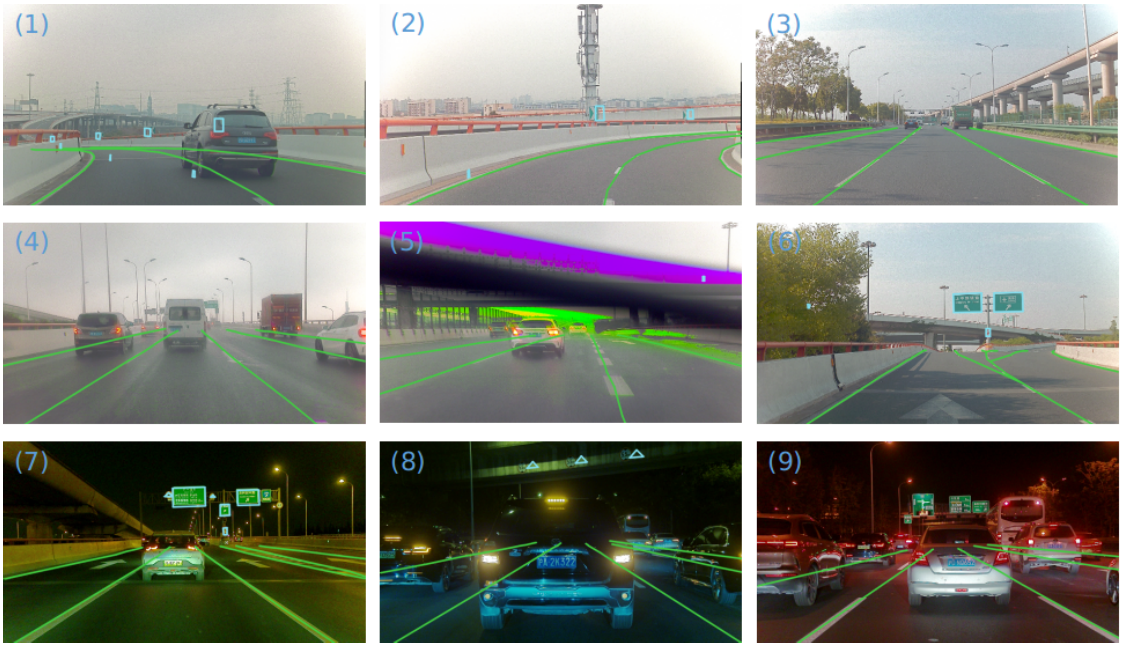
最后在各种环境,(1-2) 弯路; (3) 晴天的长直路; (4) 雨天; (5) 挡风玻璃雨刮器挡住了部分图像; (6)分流匝道; (7) 低光照; (8-9) 交通拥堵都得到来比较好的验证。
Reference
[1] Coarse-to-fine Semantic Localization with HD Map for Autonomous Driving in Structural Scenes IROS2021